Domain flaschenetiketten24.de kaufen?
Wir ziehen mit dem Projekt
flaschenetiketten24.de um.
Sind Sie am Kauf der Domain
flaschenetiketten24.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain flaschenetiketten24.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Wie beeinflusst die Wahl des richtigen Fasses die Geschmacksentwicklung von Wein, Bier und Whisky?
Die Wahl des richtigen Fasses beeinflusst die Geschmacksentwicklung von Wein, Bier und Whisky, da das Holz Aromen und Geschmackstoffe an den Inhalt abgibt. Ein Eichenfass kann dem Wein, Bier oder Whisky Aromen von Vanille, Karamell und Gewürzen verleihen. Die Dauer der Lagerung in einem Fass kann auch die Geschmacksentwicklung beeinflussen, da der Inhalt mehr Zeit hat, die Aromen aus dem Holz zu extrahieren. Die Wahl des Fasses kann somit einen erheblichen Einfluss auf den Geschmack des Endprodukts haben. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
BEEF! CRAFT BIERBEEF! CRAFT BIER , Vorsicht, dieses Buch kann durstig machen! Eines der letzten großen Abenteuer dieser Welt: Craft Brewing - das handwerkliche Brauen von Bier. Band 3 der großen BEEF!-Reihe macht Männer in nur 254 Seiten zum Braumeister: alle wichtigen Bierstile und ihre Geschichte, deutsche Brautradition und internationale Craft-Beer-Szene, Wissenswertes über Zutaten, leckere Gerichte zu Bier sowie detaillierte Brauanleitungen. All das macht dieses Buch zum unverzichtbaren Begleiter des experimentierfreudigen Homebrewers. Weitere Bänder aus der Reihe: BEEF! STEAKS BEEF! GRILLEN BEEF! WURST BEEF! NOSE TO TAIL BEEF! RAW BEEF! HERZHAFT BACKEN , Zündverteilerläufer > Zünd- & Glühanlagen , Erscheinungsjahr: 201512, Titel der Reihe: BEEF!-Kochbuchreihe##, Illustrator: Koch, Peer, Fotograph: Bauer, Frank~Herdt, Christof~Meyer, Thomas~Schulte, Peter, Redaktion: Frenzel, Ralf, Edition: NED, Seitenzahl/Blattzahl: 258, Keyword: BEEF! Magazin; Brauen; Craft Beer; Männer; Rezeptbuch, Fachschema: Getränk~Trinken / Getränk~Kochen / Allgemeines Kochbuch, Grundwissen~Bier, Fachkategorie: Kochen und Rezepte allgemein~Geschichte allgemein und Weltgeschichte~Sozial- und Kulturgeschichte~Ackerbau und landwirtschaftliche Erzeugnisse, Warengruppe: HC/Allg. Kochbücher, Grundkochbücher, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 289, Breite: 228, Höhe: 32, Gewicht: 1682, Produktform: Gebunden, Genre: Sachbuch/Ratgeber,39,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter



-
Sind Wein und Likör noch haltbar?
Die Haltbarkeit von Wein und Likör hängt von verschiedenen Faktoren ab. In der Regel sind ungeöffnete Flaschen Wein mehrere Jahre haltbar, insbesondere Rotweine können sogar mehrere Jahrzehnte gelagert werden. Bei Likören hängt die Haltbarkeit von der Art des Likörs ab, aber auch hier können viele Sorten mehrere Jahre haltbar sein. Nach dem Öffnen sollten sowohl Wein als auch Likör innerhalb einiger Wochen oder Monate konsumiert werden, da sie nach längerer Zeit an Qualität verlieren können. **
-
Wie wird aus Wein Sekt?
Um aus Wein Sekt herzustellen, wird zunächst ein Grundwein hergestellt. Dieser Wein wird dann in Flaschen gefüllt und mit Hefe und Zucker versetzt, um eine zweite Gärung in der Flasche auszulösen. Während dieser Gärung entsteht Kohlensäure, die den Sekt sprudelnd macht. Nach Abschluss der Gärung wird der Sekt von der Hefe getrennt, die Flaschen werden verschlossen und der Sekt reift für einige Monate, um seinen Geschmack zu entwickeln. Schließlich wird der Sekt degorgiert, das bedeutet, dass die Hefe entfernt wird, und der Sekt wird mit einer Dosage versehen, um den gewünschten Geschmack und Süße zu erreichen. **
-
Was sind die Vor- und Nachteile der Flaschengärung bei der Herstellung von Wein, Bier und Sekt?
Die Flaschengärung ist ein traditionelles Verfahren, das es ermöglicht, feine und komplexe Aromen zu entwickeln. Sie verleiht dem Endprodukt eine natürliche Kohlensäure und eine feine Perlage. Allerdings ist die Flaschengärung zeitaufwändig und erfordert eine sorgfältige Überwachung des Gärprozesses, um unerwünschte Aromen zu vermeiden. Zudem ist sie im Vergleich zu anderen Gärmethoden teurer und erfordert spezielle Lagerbedingungen. **
-
Was sind die Vor- und Nachteile der Flaschengärung bei der Herstellung von Wein, Bier und Sekt?
Die Flaschengärung ist ein traditionelles Verfahren, das es ermöglicht, feine und komplexe Aromen in Wein, Bier und Sekt zu entwickeln. Durch die Gärung in der Flasche entstehen natürliche Kohlensäure und eine feine Perlage, die dem Getränk eine angenehme Frische verleihen. Allerdings ist die Flaschengärung ein zeitaufwändiger Prozess, der mehr Kontrolle und Aufmerksamkeit erfordert als andere Methoden der Herstellung. Zudem ist die Flaschengärung teurer und erfordert spezielle Ausrüstung, was die Produktionskosten erhöht. **


Hat Wein oder Sekt mehr Kalorien?
Die Anzahl der Kalorien in Wein und Sekt hängt von verschiedenen Faktoren ab, wie zum Beispiel dem Alkoholgehalt und dem Zuckergehalt. Im Allgemeinen enthält Sekt tendenziell etwas mehr Kalorien als Wein, da er oft süßer ist und einen höheren Zuckergehalt aufweist. Ein Glas Sekt (ca. 150 ml) enthält durchschnittlich etwa 100-120 Kalorien, während ein Glas Wein (ebenfalls ca. 150 ml) etwa 120-150 Kalorien enthält. Es ist jedoch wichtig zu beachten, dass der Kaloriengehalt je nach Sorte und Marke variieren kann. Letztendlich sollte man bei beiden Getränken den Konsum in Maßen halten, um die Kalorienzufuhr im Auge zu behalten. **
Hat Sekt mehr Alkohol als Wein?
Hat Sekt mehr Alkohol als Wein? Ja, in der Regel hat Sekt einen höheren Alkoholgehalt als Wein. Während Wein normalerweise einen Alkoholgehalt von etwa 9-16% hat, kann Sekt einen Alkoholgehalt von 10-12% oder sogar höher haben. Dies liegt daran, dass Sekt während des Herstellungsprozesses zusätzlichen Zucker und Hefe hinzugefügt wird, was zu einem höheren Alkoholgehalt führt. Es ist jedoch wichtig zu beachten, dass es verschiedene Arten von Sekt gibt, die unterschiedliche Alkoholgehalte haben können. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
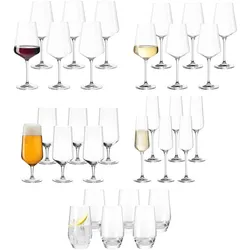
Leonardo Gläserset Bier, Sekt, Wein PUCCINI, Weingläser, TransparentLeonardo PUCCINI Gläserset Bier, Sekt, Wein 30-tlg. Sichern Sie sich mit diesem liebevoll designten 30-teiligem Gläserset aus der Serie PUCCINI Genussmomente. Die geometrisch geformten Gläser sind ein absolutes Must-Have. Lassen Sie sich von italienischem Charme begeistern: LEONARDO zaubert ein positives und leichtes Lebensgefühl in Ihr Zuhause. Total unkompliziert: Das PUCCINI Gläserset ist spülmaschinenfest! Dank erhöhter Oberflächenhärte sind Teqton Produkte sehr langlebig und kratzfest. Dadurch erhalten sie eine dauerhafte Brillanz und Transparenz. Artikeldetails: Rotweinglas: Maße: ca. 25,5 x 10,5 x 10,5 cm Inhalt: ca. 120 ml Nutzinhalt (750 ml Randvollvolumen) Merkmal: Ideal für den Alltag, spülmaschinengeeignet, lebensmittelgerecht Weißweinglas: Maße: ca. 24,0 x 9,5 x 9,5 cm Inhalt: ca. 100 ml Nutzinhalt (560 ml Randvollvolumen) Merkmal: Ideal für den Alltag, spülmaschinengeeignet, lebensmittelgerecht Sektglas: Maße: ca. 26,0 x 7,2 x 7,2 cm Inhalt: ca. 220 ml Nutzinhalt (280 ml Randvollvolumen) Merkmal: Ideal für den Alltag, spülmaschinengeeignet, lebensmittelgerecht Bierglas: Maße: ca. 19,0 x 6,0 x 6,0 cm Inhalt: ca. 330 ml Nutzinhalt (410 ml Randvollvolumen) Merkmal: Ideal für den Alltag, spülmaschinengeeignet, lebensmittelgerecht Trinkglas: Maße: ca. 13,0 x 7,5 x 7,5 cm Inhalt: ca. 300 ml Nutzinhalt (365 ml Randvollvolumen) Merkmal: Ideal für den Alltag, spülmaschinengeeignet, lebensmittelgerecht Lieferungsumfang: 6x Rotweinglas, 6x Weißweinglas, 6x Sektglas, 6x Bierglas, 6x Trinkglas.179,45 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
BEEF! CRAFT BIERBEEF! CRAFT BIER , Vorsicht, dieses Buch kann durstig machen! Eines der letzten großen Abenteuer dieser Welt: Craft Brewing - das handwerkliche Brauen von Bier. Band 3 der großen BEEF!-Reihe macht Männer in nur 254 Seiten zum Braumeister: alle wichtigen Bierstile und ihre Geschichte, deutsche Brautradition und internationale Craft-Beer-Szene, Wissenswertes über Zutaten, leckere Gerichte zu Bier sowie detaillierte Brauanleitungen. All das macht dieses Buch zum unverzichtbaren Begleiter des experimentierfreudigen Homebrewers. Weitere Bänder aus der Reihe: BEEF! STEAKS BEEF! GRILLEN BEEF! WURST BEEF! NOSE TO TAIL BEEF! RAW BEEF! HERZHAFT BACKEN , Zündverteilerläufer > Zünd- & Glühanlagen , Erscheinungsjahr: 201512, Titel der Reihe: BEEF!-Kochbuchreihe##, Illustrator: Koch, Peer, Fotograph: Bauer, Frank~Herdt, Christof~Meyer, Thomas~Schulte, Peter, Redaktion: Frenzel, Ralf, Edition: NED, Seitenzahl/Blattzahl: 258, Keyword: BEEF! Magazin; Brauen; Craft Beer; Männer; Rezeptbuch, Fachschema: Getränk~Trinken / Getränk~Kochen / Allgemeines Kochbuch, Grundwissen~Bier, Fachkategorie: Kochen und Rezepte allgemein~Geschichte allgemein und Weltgeschichte~Sozial- und Kulturgeschichte~Ackerbau und landwirtschaftliche Erzeugnisse, Warengruppe: HC/Allg. Kochbücher, Grundkochbücher, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 289, Breite: 228, Höhe: 32, Gewicht: 1682, Produktform: Gebunden, Genre: Sachbuch/Ratgeber,39,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Wie beeinflusst die Wahl des richtigen Fasses die Geschmacksentwicklung von Wein, Bier und Whisky?
Die Wahl des richtigen Fasses beeinflusst die Geschmacksentwicklung von Wein, Bier und Whisky, da das Holz Aromen und Geschmackstoffe an den Inhalt abgibt. Ein Eichenfass kann dem Wein, Bier oder Whisky Aromen von Vanille, Karamell und Gewürzen verleihen. Die Dauer der Lagerung in einem Fass kann auch die Geschmacksentwicklung beeinflussen, da der Inhalt mehr Zeit hat, die Aromen aus dem Holz zu extrahieren. Die Wahl des Fasses kann somit einen erheblichen Einfluss auf den Geschmack des Endprodukts haben. **
-
Sind Wein und Likör noch haltbar?
Die Haltbarkeit von Wein und Likör hängt von verschiedenen Faktoren ab. In der Regel sind ungeöffnete Flaschen Wein mehrere Jahre haltbar, insbesondere Rotweine können sogar mehrere Jahrzehnte gelagert werden. Bei Likören hängt die Haltbarkeit von der Art des Likörs ab, aber auch hier können viele Sorten mehrere Jahre haltbar sein. Nach dem Öffnen sollten sowohl Wein als auch Likör innerhalb einiger Wochen oder Monate konsumiert werden, da sie nach längerer Zeit an Qualität verlieren können. **
-
Wie wird aus Wein Sekt?
Um aus Wein Sekt herzustellen, wird zunächst ein Grundwein hergestellt. Dieser Wein wird dann in Flaschen gefüllt und mit Hefe und Zucker versetzt, um eine zweite Gärung in der Flasche auszulösen. Während dieser Gärung entsteht Kohlensäure, die den Sekt sprudelnd macht. Nach Abschluss der Gärung wird der Sekt von der Hefe getrennt, die Flaschen werden verschlossen und der Sekt reift für einige Monate, um seinen Geschmack zu entwickeln. Schließlich wird der Sekt degorgiert, das bedeutet, dass die Hefe entfernt wird, und der Sekt wird mit einer Dosage versehen, um den gewünschten Geschmack und Süße zu erreichen. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56BFX-2R WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFX-2R WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2R ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Was sind die Vor- und Nachteile der Flaschengärung bei der Herstellung von Wein, Bier und Sekt?
Die Flaschengärung ist ein traditionelles Verfahren, das es ermöglicht, feine und komplexe Aromen zu entwickeln. Sie verleiht dem Endprodukt eine natürliche Kohlensäure und eine feine Perlage. Allerdings ist die Flaschengärung zeitaufwändig und erfordert eine sorgfältige Überwachung des Gärprozesses, um unerwünschte Aromen zu vermeiden. Zudem ist sie im Vergleich zu anderen Gärmethoden teurer und erfordert spezielle Lagerbedingungen. **
-
Was sind die Vor- und Nachteile der Flaschengärung bei der Herstellung von Wein, Bier und Sekt?
Die Flaschengärung ist ein traditionelles Verfahren, das es ermöglicht, feine und komplexe Aromen in Wein, Bier und Sekt zu entwickeln. Durch die Gärung in der Flasche entstehen natürliche Kohlensäure und eine feine Perlage, die dem Getränk eine angenehme Frische verleihen. Allerdings ist die Flaschengärung ein zeitaufwändiger Prozess, der mehr Kontrolle und Aufmerksamkeit erfordert als andere Methoden der Herstellung. Zudem ist die Flaschengärung teurer und erfordert spezielle Ausrüstung, was die Produktionskosten erhöht. **
-
Hat Wein oder Sekt mehr Kalorien?
Die Anzahl der Kalorien in Wein und Sekt hängt von verschiedenen Faktoren ab, wie zum Beispiel dem Alkoholgehalt und dem Zuckergehalt. Im Allgemeinen enthält Sekt tendenziell etwas mehr Kalorien als Wein, da er oft süßer ist und einen höheren Zuckergehalt aufweist. Ein Glas Sekt (ca. 150 ml) enthält durchschnittlich etwa 100-120 Kalorien, während ein Glas Wein (ebenfalls ca. 150 ml) etwa 120-150 Kalorien enthält. Es ist jedoch wichtig zu beachten, dass der Kaloriengehalt je nach Sorte und Marke variieren kann. Letztendlich sollte man bei beiden Getränken den Konsum in Maßen halten, um die Kalorienzufuhr im Auge zu behalten. **
-
Hat Sekt mehr Alkohol als Wein?
Hat Sekt mehr Alkohol als Wein? Ja, in der Regel hat Sekt einen höheren Alkoholgehalt als Wein. Während Wein normalerweise einen Alkoholgehalt von etwa 9-16% hat, kann Sekt einen Alkoholgehalt von 10-12% oder sogar höher haben. Dies liegt daran, dass Sekt während des Herstellungsprozesses zusätzlichen Zucker und Hefe hinzugefügt wird, was zu einem höheren Alkoholgehalt führt. Es ist jedoch wichtig zu beachten, dass es verschiedene Arten von Sekt gibt, die unterschiedliche Alkoholgehalte haben können. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.